
1. แยกผลตรวจจับออกจากเหตุการณ์
ตัวตรวจจับเสนอประเภทและกรอบบริเวณวัตถุในภาพ DETR วางโจทย์การตรวจจับเป็นการทำนายชุดวัตถุ แต่ผลลัพธ์ไม่ได้กำหนดช่วงเวลาเหตุการณ์ ความสัมพันธ์ หรือระเบียนสำหรับค้นหาโดยอัตโนมัติ ต้องอธิบายก่อนว่าข้อสังเกตแต่ละรายการแทนอะไร มาจากเฟรมใด และยังไม่มีข้อมูลส่วนใด คะแนนมั่นใจของโมเดลไม่ใช่ความน่าจะเป็นว่าคำบรรยายเหตุการณ์ทั้งหมดถูกต้องเสมอ
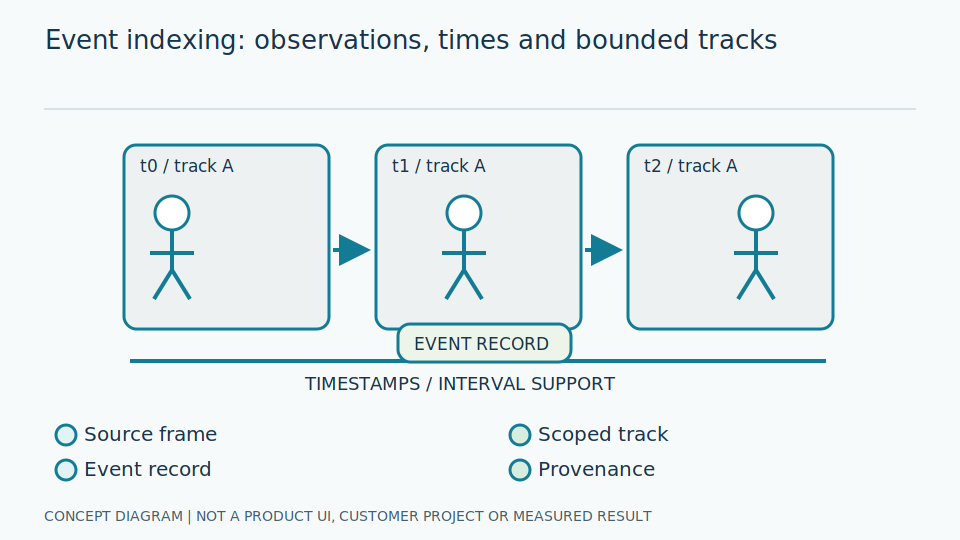
เหตุการณ์คือการรวมข้อสังเกตตามกฎที่งานนั้นกำหนด บุคคลถือกล่องอาจกินเวลาหลายเฟรม มีช่วงถูกบัง และจบเมื่อหลักฐานไม่สนับสนุนความสัมพันธ์แล้ว จึงต้องระบุวิธีจัดการช่องว่าง จุดเริ่ม จุดจบ และภาพที่ขัดแย้งกัน ไม่ควรนับทุกเฟรมคล้ายกันเป็นคนละเหตุการณ์ หรือรวมสิ่งที่ปรากฏคนละครั้งเพียงเพราะเวกเตอร์ใกล้กัน การรวมที่ผิดทำให้ค้นพบเรื่องที่ไม่เคยเกิดขึ้นจริงได้
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
2. เก็บค่า ที่มา และสถานะไม่ทราบให้แยกกัน
ทุกเหตุการณ์ควรมีรหัสคงที่ รหัสกล้องหรือต้นทาง ตัวอ้างอิงหลักฐาน และรุ่นโครงสร้างข้อมูล เก็บข้อสังเกตแยกละเอียดพอให้ย้อนดูได้ว่าเหตุใดจึงเสนอคุณลักษณะหรือความสัมพันธ์ เสื้อแดงต้องอ้างถึงบริเวณของบุคคลที่เกี่ยวข้อง ส่วนความสัมพันธ์ถือควรระบุข้อสังเกตของบุคคลและกล่องเดียวกัน การอยู่ร่วมฉากเป็นหลักฐานที่อ่อนกว่าและต้องมีสถานะต่างจากยืนยันว่าถือ
ข้อมูลขาด ค่าผิดหรืออ่านไม่ได้ และศูนย์ไม่ใช่สิ่งเดียวกัน ค่าที่อ่านไม่ได้อาจเป็น null พร้อมสถานะ invalid ส่วนศูนย์ที่ถูกต้องต้องมีสถานะ หน่วย และที่มาของตัวเอง เช่นเดียวกับกล่องที่มองไม่เห็นซึ่งไม่ได้แปลว่าไม่มีกล่อง ใช้สถานะมีหลักฐานสนับสนุน ขัดแย้ง และไม่ทราบ แทนการเปลี่ยนช่องว่างทั้งหมดเป็นเท็จ พร้อมตรวจชนิดข้อมูล หน่วย สถานะที่อนุญาต และความถูกต้องของตัวอ้างอิงก่อนเข้าดัชนี
{
  "event_id": "evt-0042",
  "camera_id": "cam-03",
  "source_time": "2026-10-30T13:02:10+07:00",
  "ingested_at": "2026-10-30T06:02:18Z",
  "track_scope": "cam-03/segment-017",
  "track_id": "track-12",
  "measurement": {"value": null, "status": "invalid", "unit": "count"},
  "relation": {"subject": "obs-person-1", "type": "holding", "object": "obs-box-2", "state": "unknown"},
  "schema_version": "1",
  "model_version": "detector-example-v1"
}เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
3. ระบุเวลาต้นทางและขอบเขตรหัสติดตาม
แยกเวลาที่ต้นทางบันทึกภาพออกจากเวลาที่รับข้อมูล การส่งวิดีโอล่าช้าไม่ควรทำให้เหตุการณ์ดูเหมือนเกิดตอนถึงเซิร์ฟเวอร์ เก็บเขตเวลาหรือออฟเซ็ต คุณภาพนาฬิกา และที่มาของการแก้เวลา การแปลงเวลาให้อยู่ฐานเดียวช่วยเปรียบเทียบได้ แต่ไม่ควรลบบริบทนาฬิกาเดิม คำค้นราว 13:00 ยังต้องยืนยันวันที่ เขตเวลา และหน้าต่างเวลา การออกแบบดัชนีไม่ใช่เหตุผลให้ระบบเติมตัวเลือกเหล่านี้เอง
ByteTrack แสดงแนวทางเชื่อมผลตรวจจับในวิดีโอ รวมผลคะแนนต่ำที่ยังมีประโยชน์ รหัสติดตามมีความหมายเฉพาะกล้องหรือลำดับภาพที่มีขอบเขต ไม่ใช่หลักฐานอัตลักษณ์บุคคล การเริ่มระบบใหม่ การบัง และการเดินตัดกันทำให้สายติดตามขาดหรือสลับได้ ต้องบันทึกขอบเขตและความไม่แน่นอน พร้อมหลักฐานสำหรับตรวจทาน ไม่เปลี่ยนหมายเลขติดตามเป็นตัวตนข้ามกล้องหรืออนุมานลักษณะที่ได้รับการคุ้มครองจากการแสดงออกที่เห็น
4. จัดการข้อมูลล่าช้าและประมวลผลซ้ำอย่างตรวจสอบได้
ภาพที่มาช้าอาจเพิ่มข้อสังเกตในช่วงเวลาเก่าและเปลี่ยนขอบเขตเหตุการณ์ ควรมีระเบียนความครอบคลุมที่แยกช่วงคาดว่าจะได้รับ ได้รับแล้ว ประมวลผลแล้ว และค้นหาได้ ตัวสรุปความคืบหน้าหรือ watermark มีประโยชน์แต่ไม่ควรซ่อนช่องว่างที่ทราบอยู่ เมื่อคำค้นทับช่วงข้อมูลไม่ครบ ชั้นค้นหาต้องได้รับสถานะนี้ ไม่ใช่แสดงผลว่างที่ดูเป็นข้อสรุปเด็ดขาด
การตัดข้อมูลซ้ำควรอาศัยรหัสต้นทาง ตัวอ้างอิงเฟรมหรือช่วงวิดีโอ และลำดับที่มาของการประมวลผลตามกฎชัดเจน ไม่ใช่เดาจากเวลาอย่างเดียวหรือความคล้ายภาพ การส่งข้อมูลเดิมซ้ำไม่ควรเพิ่มจำนวนเหตุการณ์ การเปลี่ยนโมเดลอาจทำขอบเขตใหม่ต่างจากเดิมได้อย่างมีเหตุผล ต้องเก็บความสัมพันธ์ระหว่างรุ่นและระบุรุ่นที่ใช้งาน ไม่ผสมคุณลักษณะเก่ากับเวกเตอร์ใหม่ที่อธิบายคนละหลักฐานโดยเงียบ ๆ
- ตรวจโครงสร้างก่อนรับข้อสังเกต แยกระเบียนผิดรูปแบบไปตรวจโดยไม่สร้างค่าทดแทนที่ไม่มีหลักฐาน
- ใช้กุญแจต้นทางคงที่และกฎรุ่นเพื่อให้รับซ้ำแล้วผลไม่เพิ่ม ตรวจการชนของรหัสแทนการทิ้งแบบไม่พิจารณา
- บันทึกรุ่นตัวตรวจจับ ตัวติดตาม การเตรียมภาพ และการสร้างเวกเตอร์ เพื่อไล่การเปลี่ยนกลับถึงหลักฐาน
- บันทึกช่วงที่ค้นหาได้และการปรับจากข้อมูลมาช้า เพื่อแยกไม่พบผลตรงเงื่อนไขออกจากดัชนีที่ยังไม่เสร็จ
5. แยกเครื่องมือค้นคืนออกจากอำนาจตัดสิน
ดัชนีโครงสร้างช่วยบังคับกล้อง เวลา และช่วงค่าตัวเลข ส่วนดัชนีเวกเตอร์ช่วยจัดอันดับความคล้ายทางความหมาย ทั้งสองเป็นเครื่องมือค้นคืน ไม่ใช่ต้นทางความจริงที่แยกขาดจากภาพ ต้องมีลิงก์คงที่กลับไปยังหลักฐานที่เปิดได้ตามสิทธิ์และเก็บสถานะของแต่ละฟิลด์ เวกเตอร์ไม่รับรองว่าคุณลักษณะที่ถามทั้งหมดเป็นของคนเดียวกัน หรือว่าคนนั้นถือกล่องที่ระบุจริง
สิทธิ์ต้องจำกัดจักรวาลผู้สมัครก่อนค้นคืนและก่อนจัดอันดับ ไม่ใช่เพียงซ่อนรายการไม่มีสิทธิ์ภายหลัง การเปิดวิดีโอต้องตรวจสิทธิ์ใหม่เพราะอาจเปลี่ยนหลังค้น ข้อความผู้ใช้ OCR และคำบรรยายที่สร้างต้องถือเป็นข้อมูลไม่เชื่อถือ การเรียกค้นควรผ่านโครงสร้างที่ตรวจแล้ว ใช้รายการอนุญาต พารามิเตอร์ และคำสั่งอ่านอย่างเดียว ไม่ให้คำบรรยายที่เก็บหรือ SQL ที่สร้างมีอำนาจเปลี่ยนกฎการเข้าถึง
6. ดูแลสำเนาต่าง ๆ ให้มีวงจรชีวิตสอดคล้องกัน
การหมดอายุและการลบเกี่ยวข้องกับสื่อต้นทาง ระเบียนเหตุการณ์ ดัชนีโครงสร้าง เวกเตอร์ และแคช ต้องกำหนดให้สำเนาที่ได้มาจากข้อมูลเดียวกันหยุดใช้งานอย่างสอดคล้อง ป้องกันงานประมวลผลที่ค้างสร้างข้อมูลถูกลบกลับมา และตรวจจับการล้างที่ล้มเหลว เวกเตอร์เก่าที่ชี้หลักฐานหมดอายุไม่ควรเป็นผู้สมัครปกติ ต้องพิจารณาข้อความย่อและหน้าผลลัพธ์ในแคชด้วย ไม่ใช่เฉพาะไฟล์สื่อหลัก
สำหรับการตรวจทานโดยผู้มีสิทธิ์ ให้บันทึกรุ่นโครงสร้างและโมเดลที่ใช้ ข้อจำกัดคำค้น และรุ่นหลักฐาน โดยไม่เก็บข้อมูลส่วนบุคคลเกินจำเป็น ทำซ้ำกรณีผิดพลาดกับรุ่นที่เกี่ยวข้อง ไม่คิดว่าดัชนีล่าสุดแทนผลค้นในอดีตเสมอ บทความนี้เป็นหลักวิศวกรรมที่เกี่ยวข้องกับแนวทาง AIFacon Detection ซึ่งอยู่ในแผน ไม่ได้อ้างว่ามีโครงสร้างนี้ใช้งานแล้ว รับประกันการติดตั้ง หรือมีผลรับรองความแม่นยำการค้นเหตุการณ์
แหล่งอ้างอิงและอ่านต่อ
- หลักฐานตามเวลาและช่วงเหตุการณ์
- ที่มาของ embedding และรุ่นที่เข้ากันได้
- DETR: End-to-End Object Detection with Transformers
- ByteTrack: Multi-Object Tracking by Associating Every Detection Box
- FAISS: ไลบรารีค้นหาความคล้าย
- NIST AI Risk Management Framework
- อ่านต่อ: การค้นหาด้วยภาษาธรรมชาติ
- เส้นทางเรียนรู้ Vision AI