
ระดับเนื้อหา: Overview / Implementation considerations
หลักการและการเลือกใช้
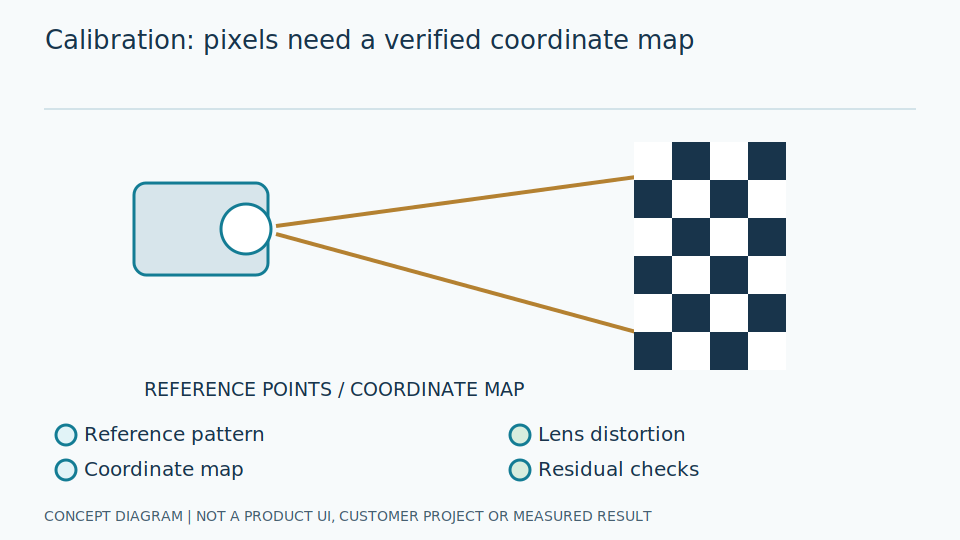
Camera calibration หา intrinsics และ lens distortion ส่วน extrinsics ระบุท่ากล้อง Homography ใช้กับระนาบภายใต้สมมติฐานที่เหมาะสม ทั้งหมดต่างจาก gauge-scale calibration ซึ่งจับคู่มุมเข็มกับค่าที่สเกลแสดง
การสอบเทียบภาพช่วยอธิบายว่าตำแหน่งในภาพสัมพันธ์กับสิ่งที่มองอย่างไร ไม่ใช่การเปลี่ยนเกจให้วัดถูก Intrinsics เป็นคุณสมบัติภายในกล้อง ส่วน extrinsics เป็นตำแหน่งและทิศเมื่อเทียบกรอบอ้างอิง Lens distortion คือภาพบิดจากเลนส์ที่อาจทำให้เส้นหรือขอบวงเปลี่ยนรูป ต้องแยกจากหน้าปัดเอียงซึ่งเกิดจากมุมมองและใช้วิธีแก้ต่างกัน
Homography เป็นการแปลงระหว่างระนาบภายใต้เงื่อนไขที่กำหนด จึงต้องตรวจว่าจุดที่ใช้กับจุดที่อ่านอยู่บนระนาบเหมาะสม วิศวกรเก็บพารามิเตอร์ของกล้องและ mapping สเกลแยกกัน เพราะเปลี่ยนเกจอาจต้องเปลี่ยนสเกลแม้กล้องเดิม ส่วนเปลี่ยนโฟกัสหรือมุมกล้องอาจทำให้ภาพต้องประเมินใหม่แม้สเกลเดิมยังถูก การบันทึกเวอร์ชันจึงควรผูกกับอุปกรณ์และภาพ
เลื่อนแผนภาพซ้าย–ขวาเพื่อดูรายละเอียดครบทุกส่วน
ตัวอย่างในบริบทอุตสาหกรรม
ตัวอย่างเชิงออกแบบ: แก้ภาพหน้าปัดเอียงก่อนหาจุดหมุน แล้วกำหนดมุมอ้างอิงจากขีดสเกลหลายจุด เกจสเกลไม่เชิงเส้นต้องใช้ mapping ตามสเกล ไม่ประมาณจากปลายช่วงเพียงสองจุด
สมมติขีดสเกลมีระยะมุมไม่สม่ำเสมอ การใช้สูตรเส้นตรงจากค่าต่ำสุดกับสูงสุดอาจให้ค่าปลายช่วงถูกแต่ค่ากลางผิด ต้องเก็บจุดอ้างอิงตามสเกลและกำหนดวิธีแทรกค่าที่มีเหตุผล หากตัวเลขบางจุดมองไม่เห็น ไม่ควรเดา mapping จากหน้าปัดที่ดูคล้ายกันโดยไม่ยืนยันรุ่นและหน่วย การแก้ภาพให้กลมสวยไม่ได้พิสูจน์การจับคู่ค่าของเข็ม
วิศวกรตรวจการแปลงภาพด้วยจุดอิสระที่ไม่ใช้หาพารามิเตอร์ แล้วตรวจจุดหมุนและแนวเข็มหลังแก้พร้อมภาพเดิม ใช้ค่ากลางช่วงที่มีคำตอบอ้างอิงทดสอบ mapping และระบุหน่วยกับทิศเพิ่ม หากเปลี่ยน ROI ต้องตรวจพิกัดกลับไม่ให้ใช้พารามิเตอร์ของภาพคนละขนาด การทดสอบสูตรใช้ข้อมูลจำลองได้โดยไม่ต้องขยับเครื่องมือในสภาพกระบวนการจริงเพื่อให้ได้ค่าที่ต้องการ
ขั้นตอนศึกษาและทดลอง
- 1 เก็บภาพ target สอบเทียบหลายตำแหน่งตาม FOV ที่ใช้งาน
- 2 ตรวจ reprojection error และภาพอิสระหลังแก้ distortion
- 3 กำหนด scale mapping และทดสอบค่ากลางช่วง พร้อมบันทึก calibration version
วิธีประเมินและนิยามผล
ใช้ค่าอ้างอิงหลายมุมวัด reading residual และ uncertainty ไม่ใช้ reprojection error ต่ำเป็นหลักฐานว่าค่าแรงดันถูก
Reprojection error คือความต่างของจุดภาพกับจุดที่แบบจำลองฉายกลับ ส่วน reading residual คือความต่างของค่าที่อ่านกับคำตอบอ้างอิง ทั้งสองมีหน่วยและความหมายต่างกัน แบบจำลองกล้องที่เข้ากับจุดสอบเทียบดีอาจยังใช้กับหน้าปัดไม่เหมาะหากระนาบต่างกัน ต้องตรวจผลปลายทางและองค์ประกอบความไม่แน่นอน ไม่ใช้ตัวชี้วัดส่วนหนึ่งรับรองผลทั้งหมด
วิศวกรตรวจความผิดตามมุมและตำแหน่งในภาพ เพื่อเห็นการเอนที่เกิดจากจุดหมุนหรือ distortion ที่เหลืออยู่ ใช้ภาพอิสระและบอกจำนวนจุดอ้างอิง พร้อมตรวจว่าพารามิเตอร์ที่ใช้ตรงกับเลนส์ โฟกัส และขนาดภาพที่ประเมิน หากค่าอ้างอิงมีความไม่แน่นอนต้องระบุไว้ การใช้แนวทางสอบเทียบจากเอกสารเป็นการเลือกวิธีออกแบบ ไม่ใช่หลักฐานว่าระบบผ่านการรับรองมาตรฐาน
ข้อจำกัดและกรณีผิดพลาด
Homography แก้พารัลแลกซ์ระหว่างเข็มกับสเกลคนละระนาบไม่ได้ทั้งหมด การขยับกล้อง เปลี่ยนโฟกัส หรือเปลี่ยนเกจอาจทำให้ calibration ใช้ต่อไม่ได้
หากเข็มยกจากสเกล การแก้ระนาบหน้าปัดให้ตรงยังเหลือความต่างมุมมองของเข็ม ต้องประเมินข้อจำกัดติดตั้งและความไม่แน่นอนของการอ่าน ไม่เพิ่มจุดสอบเทียบแล้วถือว่าแก้ปัญหาทุกระนาบได้ จุดอ้างอิงที่กระจุกในพื้นที่เล็กอาจไม่แสดงความผิดที่ขอบภาพ จึงต้องตรวจตามขอบเขตจริงและไม่ขยายผลไปนอกระยะหรือมุมที่มีหลักฐานรองรับ
การสอบเทียบละเอียดเพิ่มภาระเก็บและดูแลแต่ช่วยตรวจที่มาความคลาด ต้องกำหนดเหตุให้ทบทวน เช่น กล้องขยับหรือเปลี่ยนเรือน พร้อมวิธีตรวจว่าพารามิเตอร์ยังเหมาะสม การใช้เวอร์ชันเก่าอย่างเงียบทำให้ค่าดูต่อเนื่องแต่ความหมายอาจเปลี่ยน ควรแสดงสถานะไม่พร้อมอ่านเมื่อการตั้งค่าไม่ยืนยัน และไม่อ้างว่าการสอบเทียบภาพรับรองความเที่ยงของเกจเองหรือความปลอดภัยปลายทาง
รายการตรวจสอบก่อนนำไปใช้
- reference มีหน่วยและที่มาหรือไม่
- มี trigger สอบเทียบใหม่หรือไม่
- เก็บพารามิเตอร์คู่กับภาพและอุปกรณ์หรือไม่